Chun-Wei Liang
梁鈞瑋
梁鈞瑋(Chun-Wei Liang),高雄的軟硬整合工程師:從 ESP32 韌體、ROS2 機器人到 FastAPI 與前端看板。作品包含 Factory JAVIS 能源監控系統、Kachaka 導覽機器人整合與自製 AMR 底盤。
關於我
About
目前是愛吠的狗娛樂股份有限公司 AI 產品組實習生,同時在讀高科大半導體工程系。
我做了 Factory JAVIS,一套給中小工廠的能源與碳排監控系統。發表成論文,之後延伸為 Flex Pro,拿到技職盃黑客松南區評審團大獎與全國賽佳作。
在公司,我把 AI 虛擬人接上 Kachaka 商用機器人,在臺南智慧機器人高峰論壇展出。之後開始做自己的 AMR 底盤。
我也寫了 NKUST 自動點名,逆向學校的登入流程、用純 HTTP 取代瀏覽器自動化,現在還在線上。
論文與獎項
Awards & Publications
- 2026
模具暨應用產業技術論文發表會台灣區模具工業同業公會
論文發表
面向中小型模具製造企業之低成本智慧碳排監測系統建構與初步驗證(Factory JAVIS)
- 2026
精選專案
Featured Projects
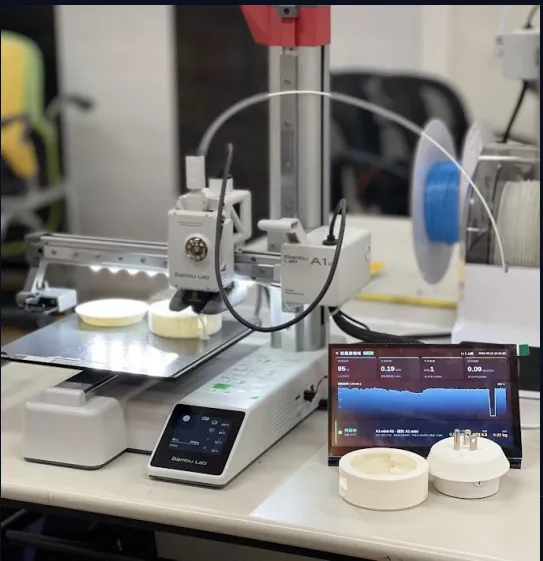
Factory JAVIS
2026智慧工廠能源監控系統。從發表論文,再延伸為黑客松作品 Flex Pro 。
- FastAPI
- Python asyncio
- SQLite WAL
- Vue 3
- ECharts
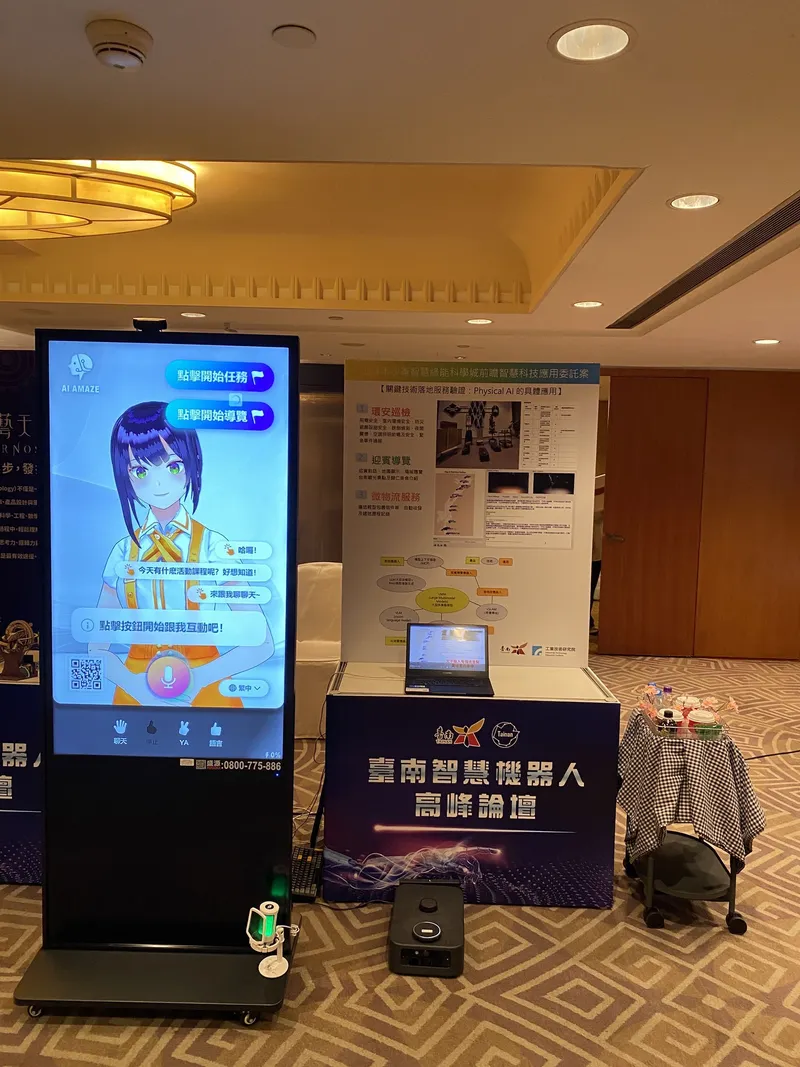
Kachaka × AI AMAZE 導覽機器人整合
2025.10 – 2026.04把公司的 AI 虛擬人接上商用 AMR Kachaka Pro,寫任務調度層,於 2026 臺南智慧機器人高峰論壇展出。
- Python asyncio
- WebSocket
- gRPC
- kachaka-api
- Docker
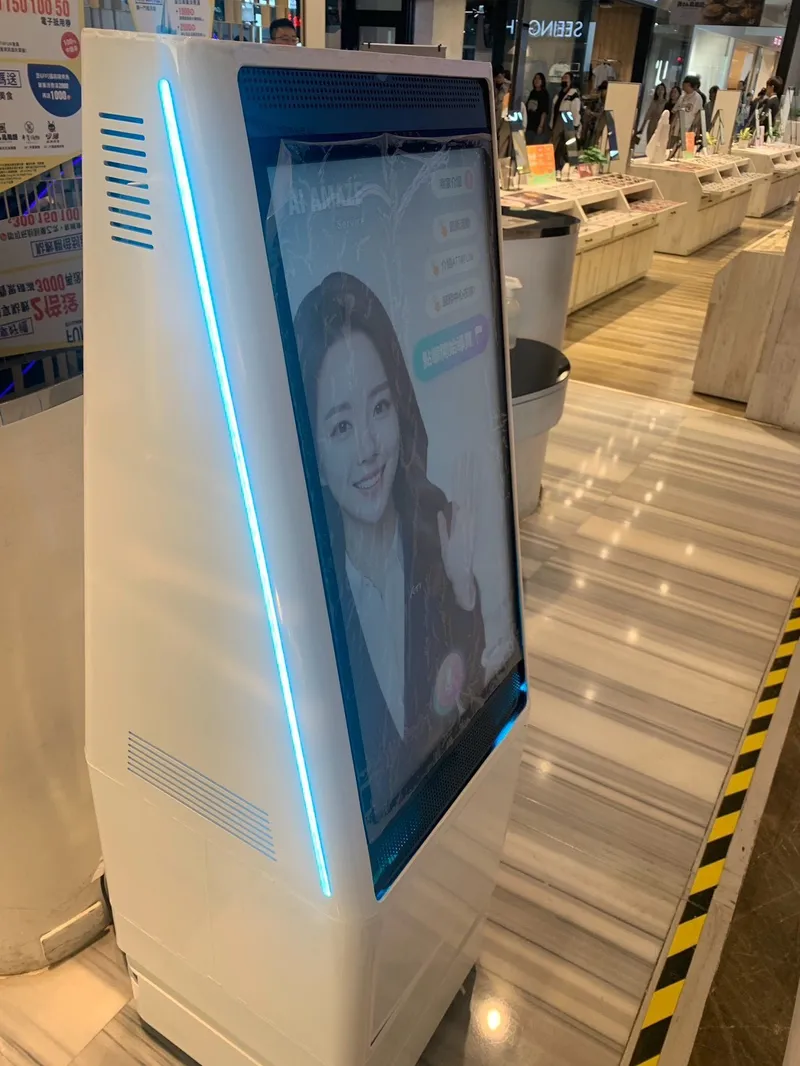
自製 AMR 導覽機器人底盤
2025 –Jetson 上的 ROS2 Nav2,開發一台差動驅動自主移動機器人。
- ROS2 Humble
- Nav2
- SLAM Toolbox
- EKF
- Jetson Orin NX
技術
Skills
- 韌體 / 嵌入式
- ESP-IDFPlatformIOESP32-S3 / C3ArduinoLVGLCAN / OBD2
- 機器人
- ROS2 HumbleNav2SLAM ToolboxEKF 感測融合Jetson Orin NXkachaka-api
- 後端
- FastAPIPython asyncioSQLite WALWebSocketgRPC
- 前端
- Vue 3Next.jsTypeScriptTailwind CSSECharts
- 基礎設施
- DockerGitHub ActionsCloudflarenginxRaspberry Pi
經歷
Timeline
2022 – 2025
第 54 屆全國技能競賽中區分區 機器人職類 佳作;114 年全國高中專題實作競賽「大車行安護盾-防捲入裝置」複賽創意組優勝、決賽佳作。
2025 –
國立高雄科技大學 半導體工程系
2025 –
愛吠的狗娛樂 研發實習
AI 虛擬人 × Kachaka 導覽機器人整合;自製 ROS2 AMR 底盤全生命週期開發。
2026
Factory JAVIS 論文發表 · 技職盃黑客松全國賽佳作
同一套能源監控系統走完上線維運、論文、黑客松三個場景。
聯絡
Contact
有合作、實習或任何想聊的,直接寄信最快。
- [email protected]
- GitHub · liang0929機器人 / 嵌入式
- GitHub · Chun-Wei2006Web / 服務